机器视觉领域中,相机作为视觉成像的基础硬件,发挥着至关重要的作用,下面根据相机的不同场景及需求进行介绍
相机基础知识
工业相机:工业相机是机器视觉系统中的一个关键组件,其最本质的功能就是将光信号转换为有序的电信号。选择合适的相机也是机器视觉系统设计中的重要环节,相机的选择不仅直接决定所采集到的图像分辨率、图像质量等,同时也与整个系统的运行模式直接相关。
成像原理:
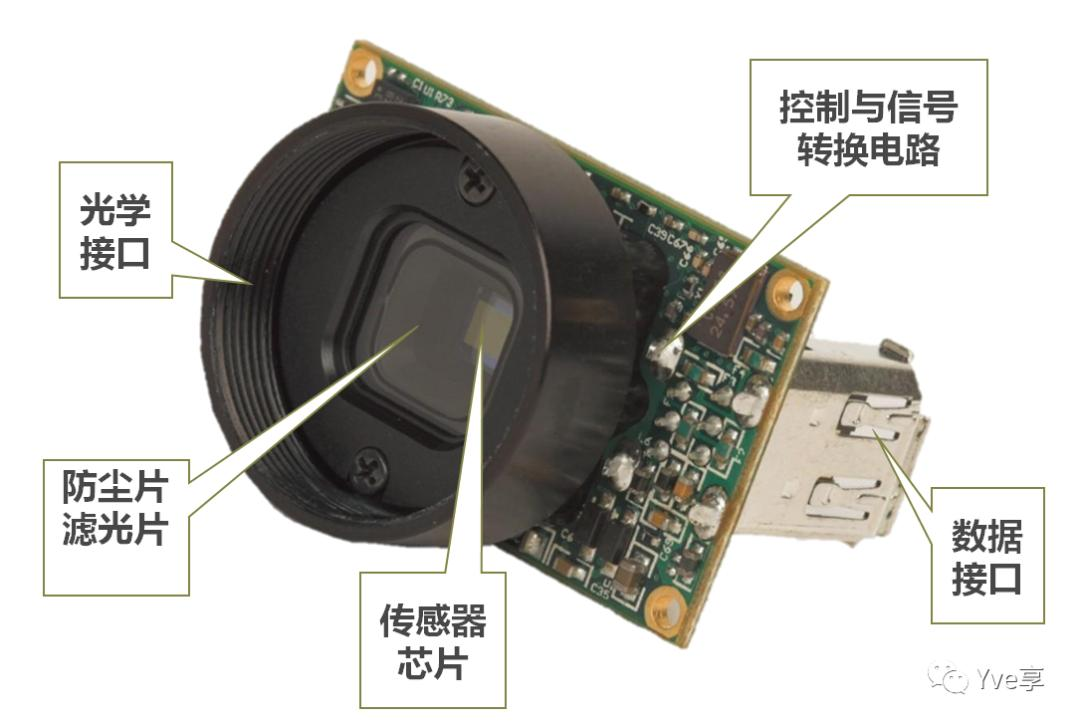 物体反射光线,经过镜头缩小成像在感光芯片上,有序的将光信号转换为电信号;其中镜头负责将目标成像在图像传感器的光敏面上,光学接口连接相机与镜头,感光芯片将光信号转换成电信号,数据接口传输数据给工控端。
相机的相关参数
分辨率:相机采集图像的像素点数。长边像元数 x短边像元数。
像元尺寸:单个像元的大小,一般是正方形,单位是um;像元是芯片的最小组成单位。
靶面尺寸:芯片对角线长度。靶面的单位是英寸,芯片尺寸单位是毫米,1英寸=16mm。
最大帧率:帧率:相机采集图像的速率;单位:fps。相机最大可以做到多少帧,也与像素格式有关。
像素格式:Mono/Bayer:帧率最高;YUV/RGB:帧率较低,其中RGB帧率最低;对彩色相机来说,RGB色彩最好。
Mono8与Mono10的区别: Mono8 与 Mono10 的区别:
Mono8:图像灰度值被分为0-255(共256个灰度值)即28=256。
Mono10:图像灰度值被分为0-1023(共1024个灰度值)即210=1024。
Binning (合并像元):将芯片中的像元合并,合并组合一般为:1:1或2:2或4:4。缺点:会降低分辨率;优点:可以提高亮度,芯片像元合并后像元变大,因此芯片的感光能力更好。
动态范围:相机能测量到的最大亮度和最小亮度的比值。单位:dB。
信噪比:图像中信号与噪声的比值。代表了图像的质量,信噪比越高,图像质量越好。单位:dB。
增益:感光信号与输出信号的放大比例,增益越大噪点越多。未开增益:芯片将接受到的光信号直接转化为电信号。增加增益:芯片将接受到的光信号先放大后,再转化为电信号。
曝光时间:相机芯片的感光时间,快门打开的时间
数据接口:Gige(最常用)数字I/O:6pin
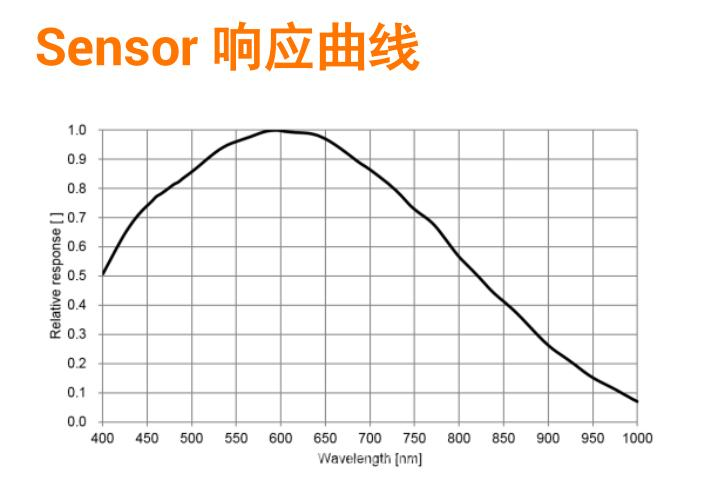 该图直观的展现出传感器对于不同波长光的敏感程度,其中横轴为波长,纵轴为对应的响应度
相机的类型
按传感器
按相机传感器可分为面阵相机和线阵相机
面阵相机
其传感器上的像素呈面状分布的相机,所成图像为二维的“面”图像,多运用在静止和运动的场景,相较于线阵相机范围广泛,图像更为直观
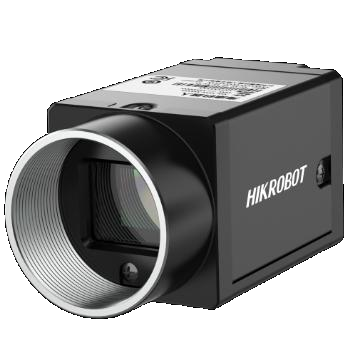 面阵相机
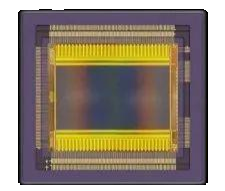 面阵相机芯片
线阵相机
传感器上的像素呈线状分布的相机,其所成图像为“线图像”;相机和物体之间要有相对运动才能成像,较面阵相机其具有高帧率,高精度,大视野的特点
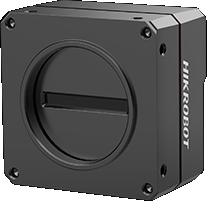 线阵相机
 线阵相机芯片
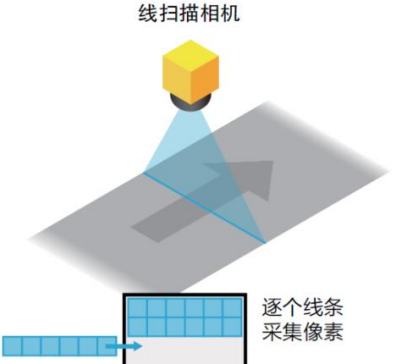 线阵相机工作方式
线阵相机的成像传感器只有一行(或几行)像素,随着物体的运动,在相机(或图像采集卡)内部,将一行行的图像拼接成一幅完整的图像
线阵相机常用公式
- 帧率 Fr=行频 F/行高 H
注意:
- 当 1/行频大于曝光时间时,帧率上限由行频决定,此时帧率=行频/图像行高
- 当 1/行频小于曝光时间时(包括接近),帧率上限由曝光决定,帧率=1/曝光时间/图像行高
- 行频匹配计算: 行频 F=(WV)/L ;其中 W 为横向分辨率,即 Width 值;V 为物体运行速度;L 为横向视野
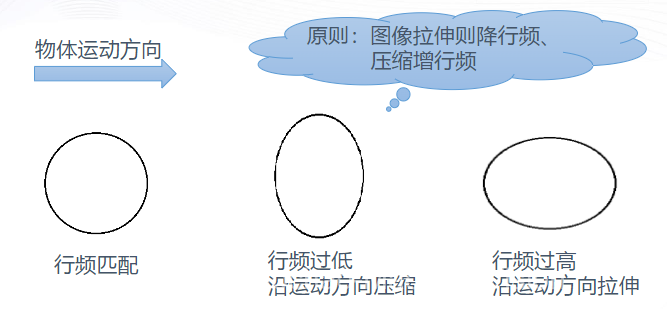
如上图所示,图像成像时如果出现沿着运动方向拉伸的情况下,则可能是由于行频过高导致的,此时就应该适当的降低行频 F;反之如果出现沿着运动方向压缩的情况下,则可能是由于行频过低导致的,此时则应该适当的增加行频 F;
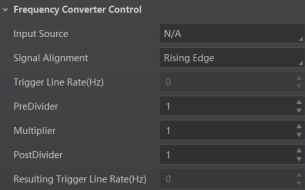
2. 分倍频公式:R=T(M/P 1 P 2) (前提不超出行频的情况下)R 经过分倍频后实际给到 sensor 的触发行频;T为外部编码器信号输入行频;M 乘法器对外部信号行频做乘法;P 1 预分频器,对外部信号行频做除法;P 2 后分频器作用和 P 1 一样;
按拍照方式
其是根据被测物体是否运动选择相机的快门方式
卷帘快门
传感器在曝光时不是所有像素同时感光的,而是逐行曝光,每行像素按照顺序依次感光;拍摄高速运动物体会出现拖影现象
全局快门
所有像素同时感光曝光,在任意一个时间点,所有像素都接受相同的光量从而读出为一张照片
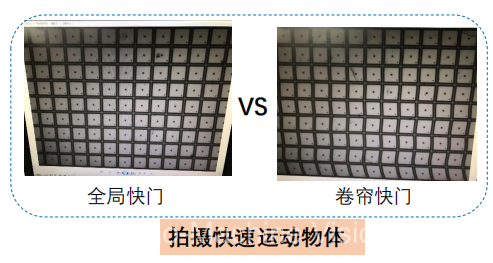 全局快门和卷帘快门成像区别
Tips:****静止拍摄可以选择全局相机也可以选择卷帘相机;运动拍摄只能选择全局相机。
按芯片类型
按芯片类型可以选择 CCD 芯片和 CMOS 芯片
CCD 芯片
其灵敏度高,噪声小,成像质量高,敏锐度好,功耗高,成本高,但是只支持全局快门
CMOS 芯片
其局部传图,噪点多,成像质量低,高速传输,功耗低,成本低,且可以支持卷帘快门和全局快门,目前常用的的相机芯片类型
按颜色分类
按颜色可以分为黑白相机和彩色相机这两种 同样的分辨率下,黑白相机的分辨率要高于彩色相机,在工业视觉中一般黑白相机的使用较为频繁
按接口类型
千兆网口:传输速度快,高效高性能高稳定,传输距离可达100m
USB 3.0:传输速度快,但不能长距离传输,3米之内最稳定,5米为极限
USB 2.0:传输速度慢,不能长距离传输,成本低,高性价
Camera link:主要是传输数据使用,传输距离近,需要采集卡,成本高
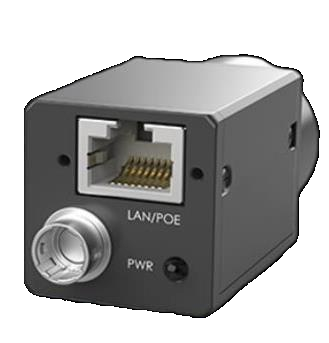 千兆网口
 USB 2.0
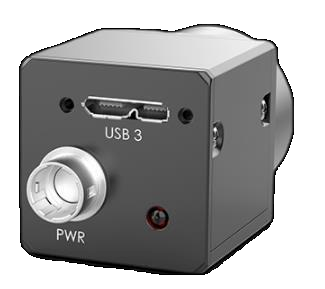 USB 3.0
 Camera link
相机的选型
选型计算
帧率(FPS)/行频 帧率是面阵相机每秒钟拍照的张数,行频是线阵相机每秒钟拍照的行数; 帧率选型计算需要的输入信息是检测速度; 行频选型计算需要的输入信息是运动速度和像素(像元)精度; 像素精度计算需要的输入信息是视野范围FOV和相机分辨率; 一、通过检测速度计算帧率: 计算公式:帧率>检测速度; 计算示例:检测速度每秒定位10个工件(单个工件视觉定位时间<0.1s),求帧率? 计算结果:帧率>10; 注:计算帧率时应包含软件处理图像所需时间:1/(拍照时间+处理时间) >检测速度; 二、通过检测速度计算行频: 1)通过视野范围FOV和相机分辨率计算像素精度: 计算公式:像元精度=FOV/相机分辨率 计算示例:视野范围409.6mm,相机分辨率8K(8192),求像素精度? 计算结果:像素精度=409.6/8192=0.05mm 2)通过目标运动速度和像素精度计算行频 计算公式:行频>运动速度/像素精度; 计算示例:像素精度0.05mm,运动速度1m/s,求行频? 计算结果:行频>(1m/s) /0.05mm=20KHz; 注意:曝光时间<1/行频,,否则会影响实际行频;