光源
代表厂家海康,顺尚信
光源的作用
在工业视觉领域中,使用光源主要作用有以下几点:
- 将检测的区域与背景区分开
- 增强待检测目标边缘的清晰度
- 消除阴影
- 抵消噪光
光源类型及特点
光源类型可按种类进行区分,环光,条光,面光(开孔,平行,侧面,侧面平行),同轴(高亮,平行),无影(平面无影,环形无影,穹顶无影,穹顶光,方形无影),线光(高亮,集光型,同轴,高亮同轴),点光
| 光源 | 特点 | 用途 | 对象 | 参数解读(示例) | |
|---|---|---|---|---|---|
| 环形 | 均匀照明,但是容易受反光影响 | 划伤、字符识别 | 适合表面平整的物体 | R(环形)-30(外径)-45(灯珠角度)-W(颜色) | |
| 条形 | 角度可调,大面积照明,可消除表面反光 | 金属表面, | 其角度灵活可调节,适合需要大面积照射的场景 | S(条形)-45(发光长度)-12(发光宽度)-W(颜色) | |
| 圆顶 | 消除表面不平整干扰 | 金属表面/镜面/玻璃 | 适合反光,曲面,凹凸等表面 | H(圆顶)-40(光源长度)-8(配合镜头口径)-W (颜色) | |
| 同轴 | 消除凹凸产生的阴影 | 表面划伤 | 适合高反光表面,激光打标字符,二维码识别等 | C(同轴)-20(发光面尺寸)-W (颜色) | |
| 点光 | 大功率 LED, | 作为镜头的同轴光源,平行点光源通常用作背光使用 | 高精度检测 | PS/HPS/PPS(点光源/高亮点光源/平行点光源)-40(光源长度)-8(配合镜头口径)-W (颜色) | |
| 面光 | 做背光,开孔做正面光 |
光源选型
- 根据形状差异可以分为
| 形状 | 打光方向 | 光源 |
|---|---|---|
| 外型轮廓 | 打亮背景 | 背光 |
| 平面区域 | 打亮平面 | 前光高角度(明场) |
| 打暗平面 | 前光低角度(暗场) | |
| 台阶边缘 | 打亮边缘 | 前光低角度(暗场) |
| 打暗边缘 | 前光高角度(明场) | |
| 曲面,斜面 | 打亮曲面,斜面 | 漫射无影光/特定角度光源 |
| 打亮曲面,斜面 | 前光高角度(明场)/同轴光 | |
| 透明体 | 打亮背景 | 背光 |
| 打亮目标 | 平行同轴光 | |
| 2. 根据粗糙度可以分为光滑表面和粗糙表面 |
| 特征 | 打光方向 | 光源 |
|---|---|---|
| 光滑目标,粗糙背景 | 打亮目标 | 漫射无影光(高角度)/同轴光 |
| 粗糙目标,光滑背景 | 打亮目标 | 前光低角度(暗场) |
| 打亮背景 | 同轴光/漫射无影光 | |
| 粗糙目标,粗糙背景 | 打亮目标 | 漫射无影光 |
| 明场:指光源直接照射物体表面,反射光线进入照相机形成图像的过程。在这种照明方式下,光线以高角度 (45°至 90°) 照射物体,使得大量反射光进入镜头,从而形成清晰的图像。 | ||
| 特点与优势: | ||
| 高对比度:明场照明有助于形成高对比度的图像,使物体的轮廓和细节更加清晰。 | ||
| 全明场照明:全明场照明能够从多个方向照射物体,产生无方向、柔和的反射光,适合观察物体表面的整体形貌。 | ||
| 灵活性:部分明场照明则通过从某一角度照射物体,使损伤处与背景形成对比,适用于检测物体表面的微小损伤。 | ||
| 应用场景: | ||
| 观察物体的整体形貌和尺寸。 | ||
| 检测物体表面的细小凸起和破损。 | ||
| 适用于非镜面物体或表面较为粗糙的物体。 | ||
| 暗场:是一种从低角度 (小于 45°) 照射物体的照明方式。在这种方式下,平滑面的反射光向四周散射,无法直接进入镜头,而凹陷或凸起的地方则因反射光角度更大,有更多光线进入镜头,形成更亮的成像。 | ||
| 特点与优势: | ||
| 边缘凸显:暗场照明能够凸显物体的边缘和轮廓,使细节更加突出。 | ||
| 缺陷检测:对于具有纹理或高度变化的表面,暗场照明能够清晰地显示出缺陷和损伤。 | ||
| 高对比度:尽管整体图像较暗,但缺陷处与背景之间的高对比度使得缺陷更加易于识别。 | ||
| 应用场景: | ||
| 观察晶体缺陷、位错和孪晶等微观结构。 | ||
| 检测物体表面的微小划痕和凹陷。 | ||
| 适用于镜面物体或表面平滑的物体。 | ||
| 总结:明场照明时物体表面平整的部分会显示偏亮,不平整的部分会偏暗;暗场反之 | ||
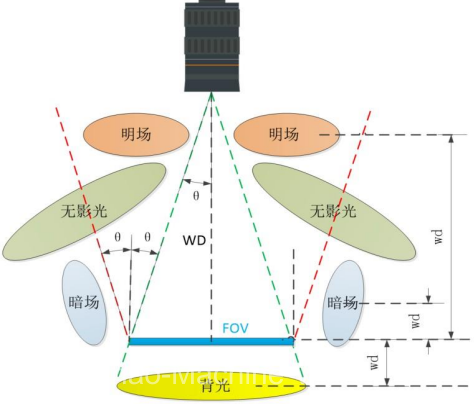
| 光源位置示意图: | ||
 | ||
| 计算光源尺寸 | ||
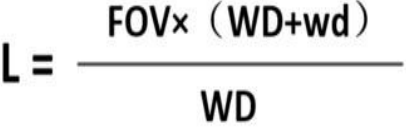 | ||
| 参数说明:WD 表示镜头的工作距离,wd 表示光源的工作距离,FOV 表示视场大小,θ表示视场角; | ||
| L 的含义: | ||
| 明场照明和背光:L 表示发光面积外径(长、宽)尺寸,内径受视场角范围限制; | ||
| 暗场照明:L 表示发光面积内径(长、宽)尺寸,外径受设备安装空间限制; | ||
| 无影光:内径大于视场角范围,外径越大越好(受设备安装空间限制); |
打光技巧
按照波长由高到低即 红橙黄绿青蓝紫的顺序,颜色相近即打白,颜色相远即打黑 波长越短,穿透力越弱,扩散率则越高,反之具体可参考 【视觉】打光小tips
相机
相机类型
线阵:编码器+触发器,逐行扫描,逐步拼接成完整图像(通常需要物体或相机运动)
其拥有高的精度和大的视野
采集帧率=行频(F)/行高(H)
其中行频(F)=(横向的分辨率 (W) x 物体的运动速度 (V))/横向的视野(L)
其中画面如下情况则需调整行频
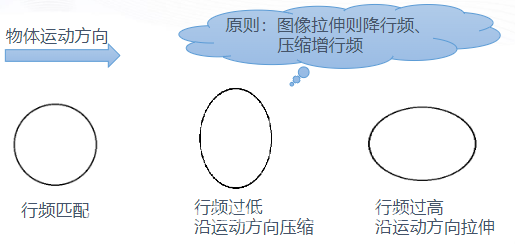 图像拉伸(运动方向)–降低行频例如保持横向分辨率和视野不变的情况下,适当减低物体的运动速度则可以有效防止图像的拉伸
图像压缩(左右方向)–增加行频保持其他不变的情况下适当增加物体的运动速度即可
适用于高度动态运动的场景
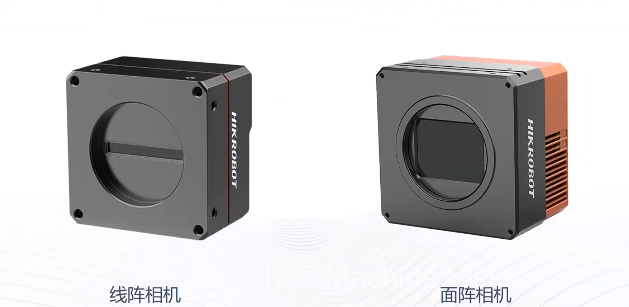
面阵:曝光+多行,适用于对速度要求不高/静态的场景(一次性捕获整个图像就跟日常见到的相机一样)
面阵相机和线阵相机示意图
相机参数
- 全局快门:通过整幅场景在同一时间内曝光实现的,在频闪光源下,光源不匹配图像是前后帧亮度不一致。
- 卷帘快门:通过 Sensor 逐行曝光的方式实现的,拍摄高速运动物体会出现拖影现象,在频闪光源下,光源不匹配图像是一帧明暗条纹。
| 参数 | 解释 |
|---|---|
| 白平衡 | 保证在不同光源下,都能将白色物体准确还原为白色的过程。 |
| 噪声 | 与图像信号不一致的信号。 |
| 曝光时间(快门速度) | 时间越长,图像就越亮,反之;增加曝光时间可以增加信噪比,使图像清晰但不能无限增加,其补偿的是拍摄时的曝光量;不影响画质。 |
| 增益 (iso) | 增加亮度,会==产生噪点==;其越小噪点越小,反之;增益越大,暗场的噪点就越多; 会影响画质。 |
| 伽马值(Gamma) | Gamma 值在 0.5~1 之间,导致图像亮度下降,暗处亮度提升,值在 1~4 之间,导致图像亮度提升,暗处更暗 |
| 分辨率 | Sensor 短边像元数 X Sensor 长边像元数;其他条件相同时,分辨率越大,图像越清晰。 |
| 信噪比 | 信号与噪声的比值,信噪比越高图像的质量越高。 |
| 动态范围 | 表示图像中所包含的从“最暗”至“最亮”的范围。动态范围越大,所能表现的层次越丰富,所包含的色彩空间也越广,它能同时记录的暗部细节和亮部细节越丰富。 |
| HRD | HDR 是一种照片处理程序,经 HDR 程序处理的照片,即使在大光比情况拍摄下,无论高光、暗位都能够获得比普通照片更佳的层次。 |
| 靶面尺寸 | 传感器总的感光面积(毫米/英寸),由 Sensor 对角线长度表示 (1 英寸等于 16 mm),例如 1/2.7‘’ |
| 像元尺寸 | 单个像素的物理大小(微米), 一般都是正方形,例如4 μm×4 μm |
通过分辨率与像元尺寸计算短边长边: Sensor 长边= (Sensor 长边像素 X 像元大小)/1000 (mm) Sensor 短边=(Sensor 短边像素 X 像元大小)/1000 (mm) 由其长边和短边从而可以计算出靶面尺寸,反之可以推算出其长短边数值 例如:分辨率 1280 X 1024 像元大小为 4 微米 则 长边为 1280 X 4/1000=5.120 mm 短边 1024 X 4/1000=4.096 mm 则其对角线长(由勾股定理)约等于 6.556 mm 所以其理论数值等于 6.556/16 约等于 0.410 即 1/2.44 ‘’;实际等于 1/2.7’’ (行业的规范化)
相机的选型
- 通过检测目标尺寸计算视野范围: 视野范围 FOV=(1.2~1.5) x 检测目标尺寸
- 通过视野范围和精度计算相机分辨率: 相机分辨率 R=视野范围FOV/检测精度IxN像素个数 实际选型相机视野范围大于上述值即可
例如:检测精度 0.05 mm, 检测目标尺寸长宽为 22 mm 实际计算精度 0.02 mm, 视野范围至少 4~5+22+4~5=30-32 mm/取1.24x 22 约等于 30(FOV), 按 0.02,30 来计算相机分辨率(R)=30/0.02=1500 因此相机的分辨率宽至少需要大于 1500 即可然后根据黑白或者彩色选择相机。 相机最小分辨率=(30/0.02)* (30/0.02)=225 W 因此可以至少选择大于这个分辨率的即可例如 500 W 相机选择好后就选择镜头,保证视野范围内之后且和相机的靶面尺寸范围一致 光源面积也要大于该物体的实际检测视野
镜头
FA 镜头代表厂家海康长步道,远心镜头代表厂家灿锐
镜头特点
工业领域中常用的镜头一般是普通的 FA 镜头和远心镜头; 远心镜头相较于普通镜头具有:分辨率高,超宽景深,超低畸变,平行光等特性 区别如下
| 镜头/特点 | 光线的传播 | 成像质量 | 可调光圈 | 透视效果 | 应用场景 |
|---|---|---|---|---|---|
| FA 镜头 | 光线从不同的角度折射进去,有透视失真的效果 | 随距离变化,可能存在畸变和比例失真 | 是 | 存在,物体大小随距离变化 | 日常普通拍摄,机器视觉的一般成像 |
| 远心镜头 | 光线平行传播,无透视失真 | 图像质量稳定 | 否 | 不存在,物体大小几乎一致 | 具有高精度应用的场景,比如工业检测,精密仪器的测量 |
镜头参数
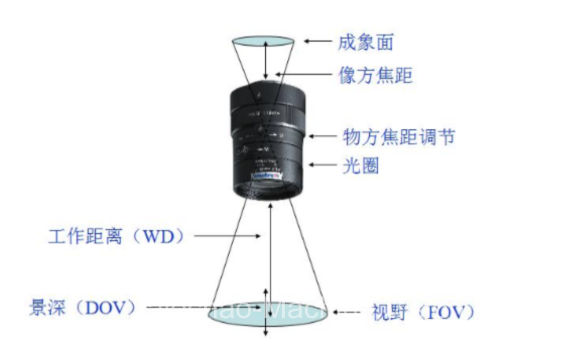 核心公式:
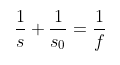 1/s+1/s0=1/f 其中 s 代表物距,s0代表像距,f为焦距
| 参数 | 解释 |
|---|---|
| 焦距 | 镜头中心到焦平面成像的距离 其==越小视角就越大== |
| 光圈 | F=f/D; F 越小,光圈就越大,对应的背景就越虚化 |
| 景深 | 最小工作距离到最大工作距离之间的==范围==;光圈越大,焦距越长,工作距离越小,其对应景深就越小,反之 |
| 畸变 | 几何变形;枕型:图像向外凸出,桶型:图像向内凹陷 |
| 接口 | C 接口只能配 C 口相机,而 CS 接口可以配 C 和 CS 口相机 |
==加圈==的作用:
优点:增加像距,减少物距,从而使工作距离减小,缩小视野,达到放大图像的目的
缺点:减弱镜头光强,减小景深 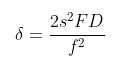 δ代表景深,s代表物距
加偏振片的作用:消除阴影和眩光